

La pinza no se elige por el robot: se elige por la pieza
Pinzas eléctricas, de vacío, blandas y magnéticas para robótica colaborativa, más el cambiador rápido que permite a un solo robot hacer varios trabajos. Todas montan sobre la misma interfaz, así que la herramienta no te ata a la marca del brazo.
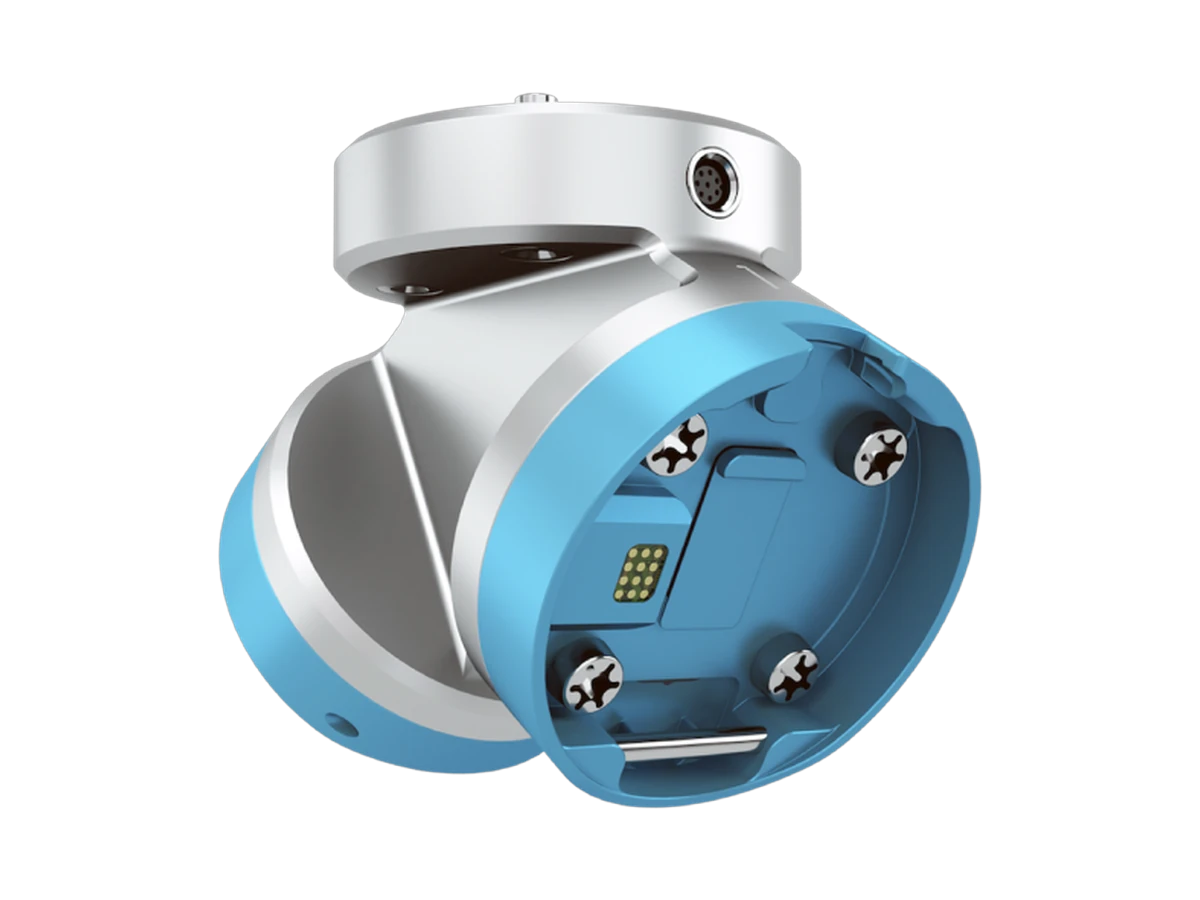
CAMBIADOR RÁPIDO · UN ROBOT, VARIAS HERRAMIENTAS
Es la pieza que cambia el cálculo de un proyecto. Con el cambiador montado, el mismo robot puede atender una máquina por la mañana y paletizar por la tarde: se suelta una herramienta y se pone otra en segundos, sin desconectar cables ni reconfigurar. Soporta 20 kg de carga útil y añade muy poca altura y peso, que en un cobot es lo que más se nota porque cada gramo en la muñeca se resta de la carga que puede levantar. Aquí están el lado robot, el lado herramienta, las versiones con E/S y los cables.
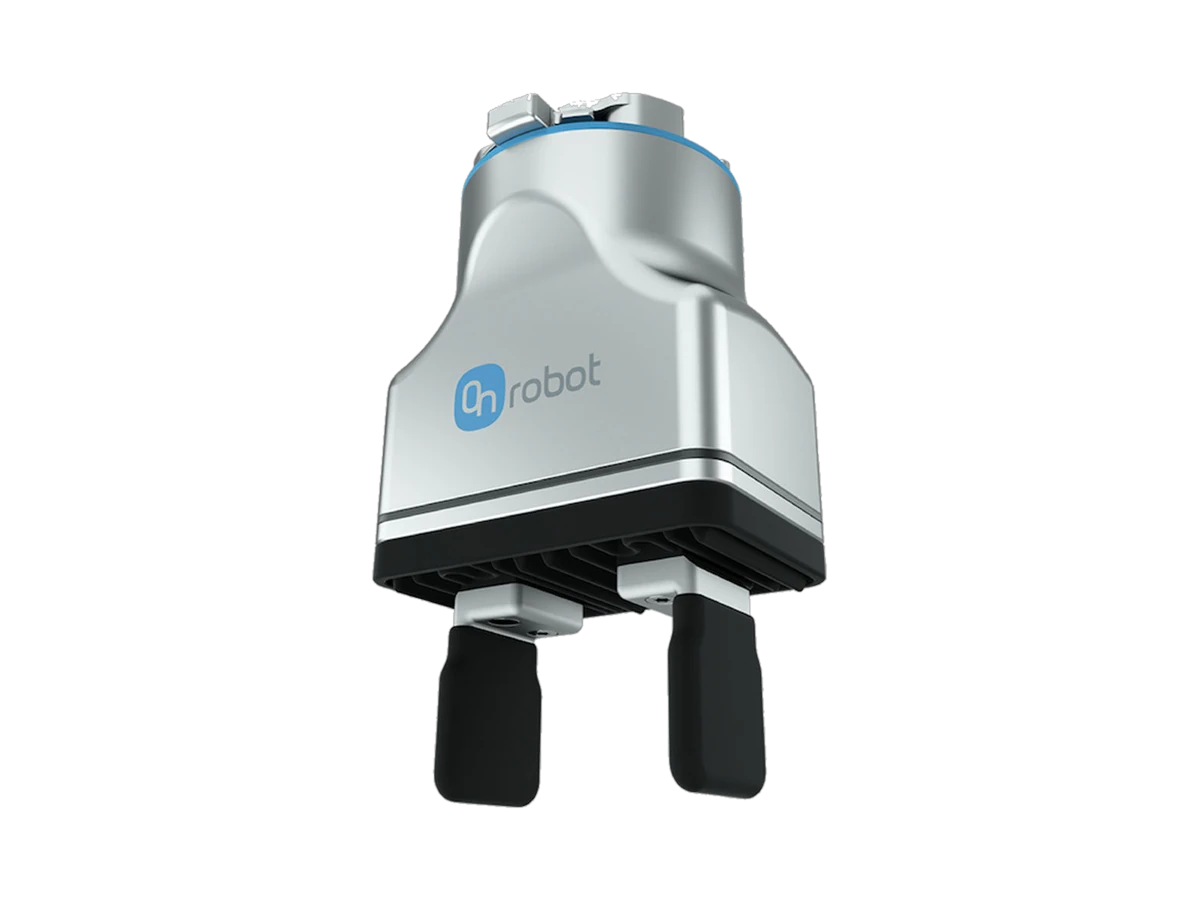
PINZAS PARALELAS · LA PINZA POR DEFECTO
Dos dedos que se cierran en paralelo, con carrera y fuerza ajustables por programa —no por tornillo— y detección de si la pieza está cogida. Es la primera que hay que mirar y la que hay que descartar antes de pasar a otro principio de agarre. Eléctricas, así que no hay que llevar una línea de aire comprimido hasta la muñeca. Publicamos tres modelos, de pieza pequeña a formato de caja.
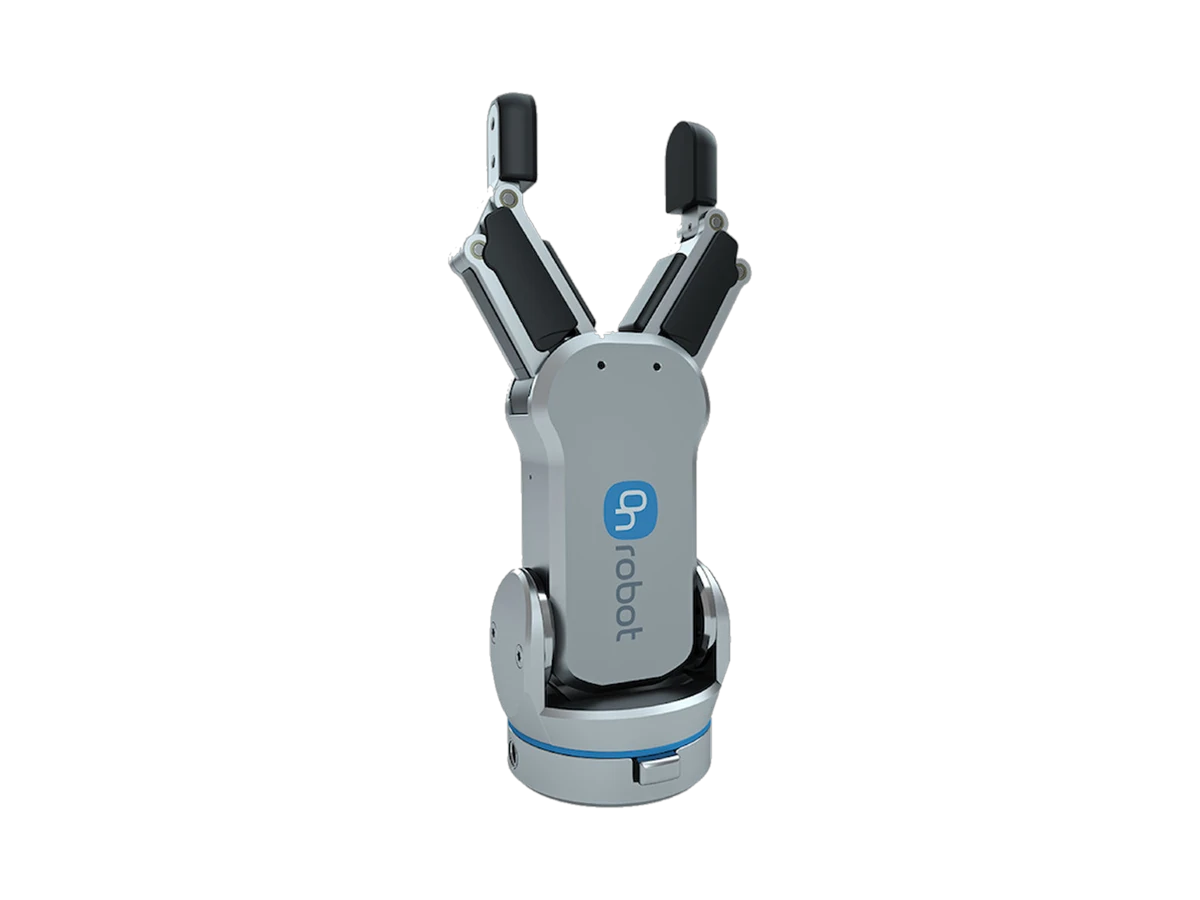
DOS DEDOS DE CARRERA LARGA · UNA PINZA PARA VARIAS PIEZAS
La serie RG es la de carrera larga: abre bastante más que una paralela compacta, y eso es lo que permite que la misma pinza coja piezas de tamaños muy distintos sin cambiar de herramienta ni de utillaje. Es la elección cuando la producción es variada y el formato cambia a diario. Monta sobre la misma interfaz que el resto de la gama, así que entra en el cambiador rápido igual que las demás. Publicamos la RG2 y la RG6.
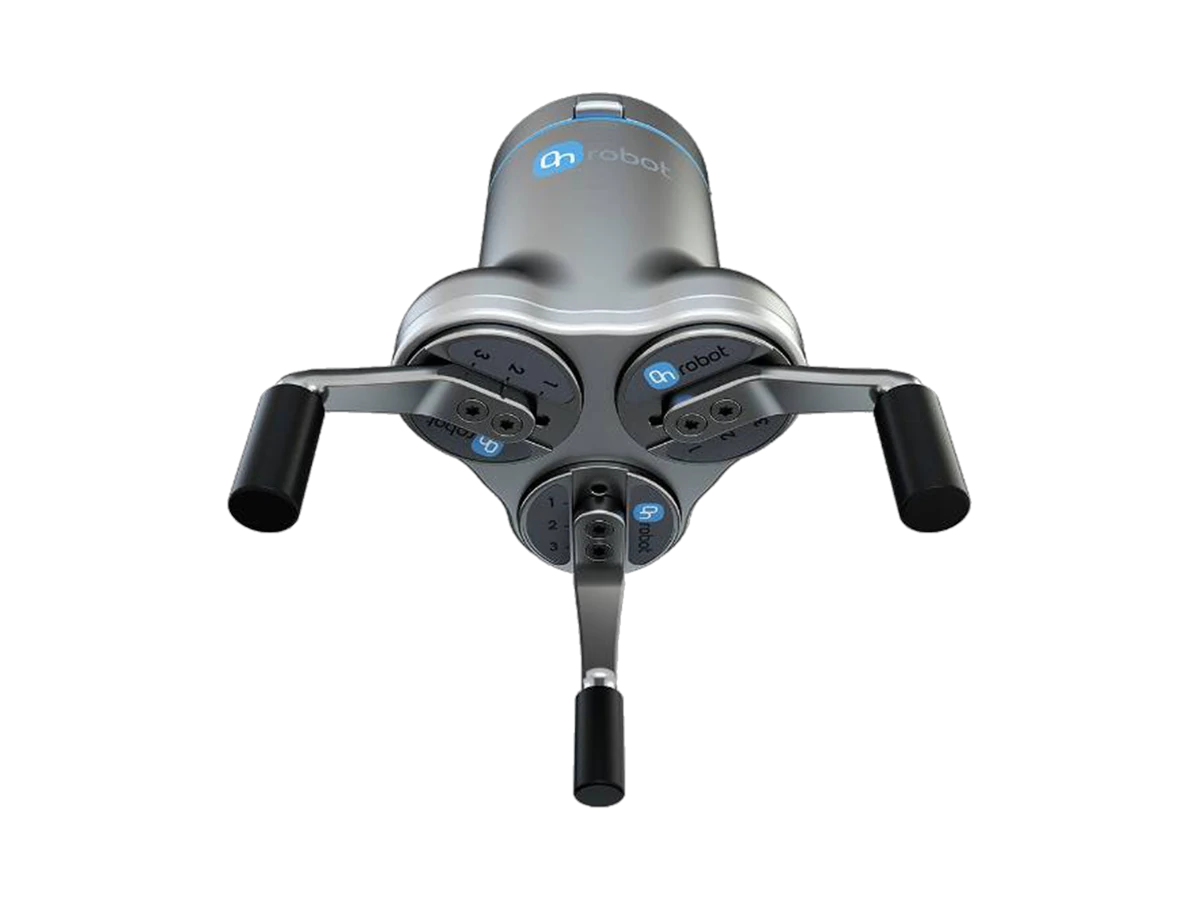
TRES DEDOS · PIEZAS REDONDAS Y CENTRADAS
Con dos dedos, una pieza cilíndrica se escapa o se descentra. Con tres, el agarre centra solo: el eje de la pieza queda donde el robot cree que está, y eso es la diferencia entre meterla en el plato de un torno y estrellarla contra él. Es la pinza de la carga y descarga de máquina herramienta, con carrera grande para cubrir varios diámetros con el mismo útil.

VACÍO ELÉCTRICO · SIN AIRE COMPRIMIDO
Para superficies planas o poco rígidas —cajas, sacos, chapa, tableros, bolsas— la ventosa gana a cualquier dedo. Y estas son eléctricas: generan el vacío ellas mismas, así que no hay que llevar una línea de aire hasta la muñeca ni pagar el compresor. Se pueden configurar por canales para coger dos piezas a la vez o una sola grande, que es lo que permite paletizar por capas.
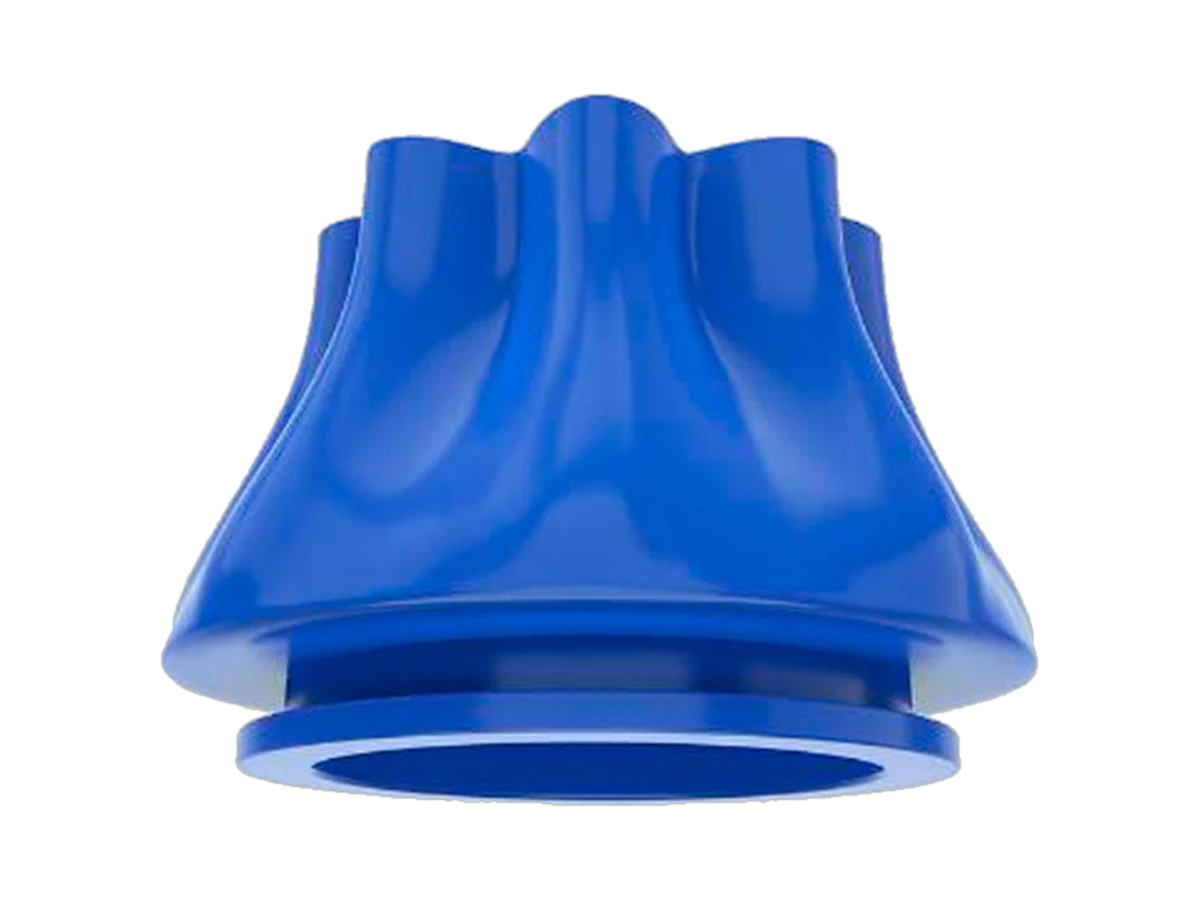
PINZA BLANDA · LO QUE SE ROMPE O NO TIENE FORMA FIJA
Silicona flexible en vez de dedos rígidos: se adapta al contorno de la pieza y reparte la presión, así que coge fruta, envases blandos o piezas irregulares sin marcarlas. Está certificada para contacto con alimentos, lo que en una línea de envasado no es un detalle sino el requisito que decide si la herramienta se puede usar o no.
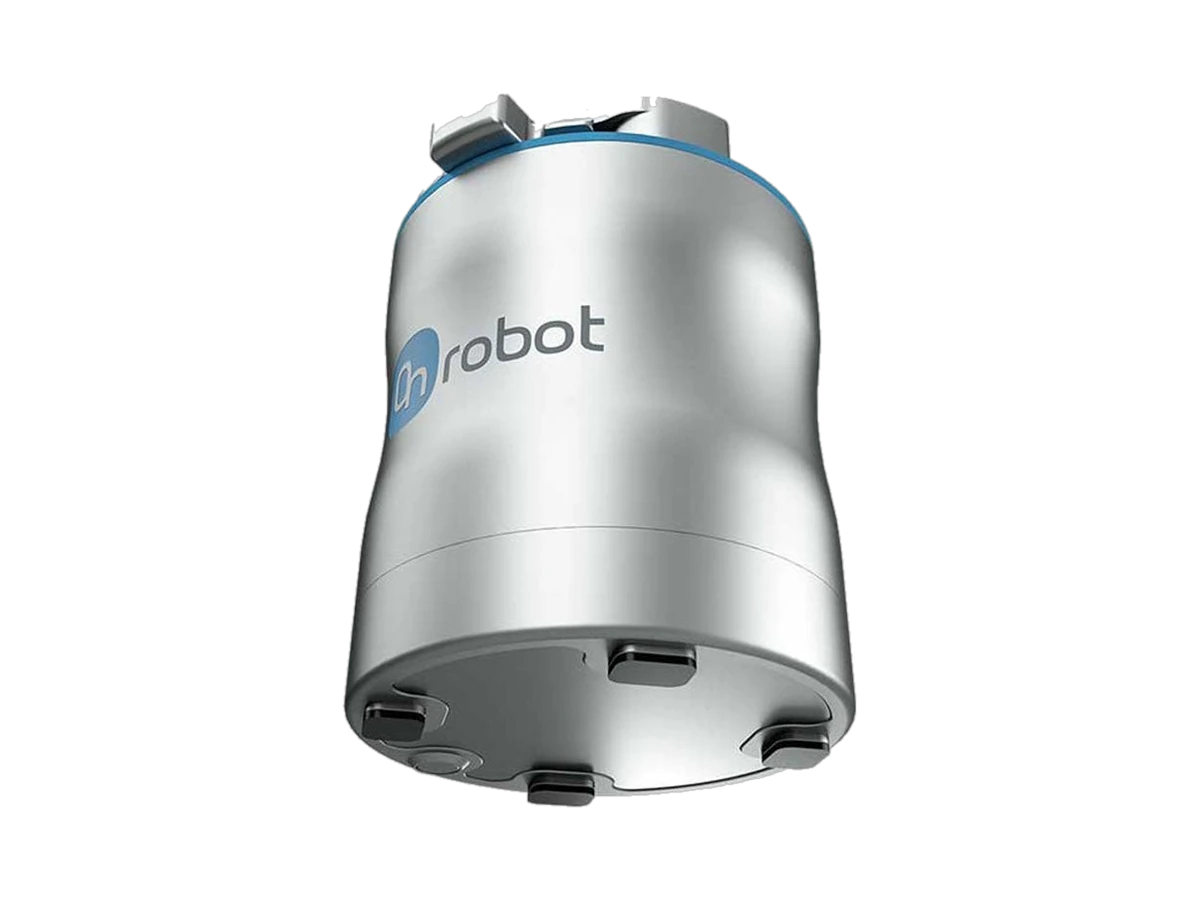
ELECTROMAGNÉTICA · CHAPA, PIEZAS CON AGUJEROS Y FERROSAS
Un imán controlado eléctricamente coge donde una ventosa no puede: chapa fina que se dobla, piezas perforadas o con superficie irregular, siempre que sean ferrosas. Sin aire, sin dedos y sin necesidad de una cara lisa donde apoyar. Es la solución para prensas y troquelado, donde la pieza sale caliente, aceitosa y llena de agujeros.
Mándanos una foto de la pieza y su peso
Con el material, la geometría, el peso y el ciclo que hace falta se cierra el principio de agarre, el modelo y si conviene cambiador rápido. Y si el robot todavía no está comprado, mejor: el brazo se elige después de saber cuánto pesa la herramienta.